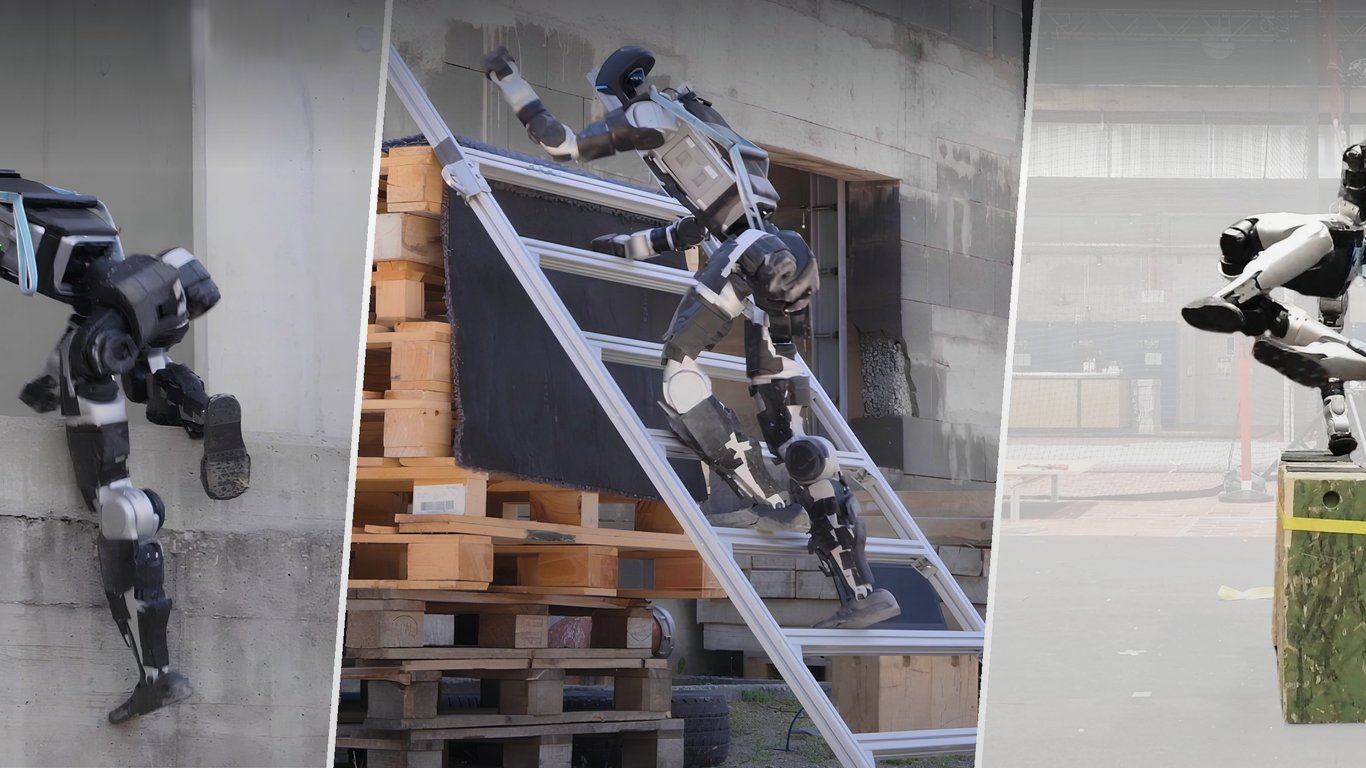
Учени от Швейцарския федерален технологичен институт в Цюрих (ETH Zurich) постигнаха значителен успех в развитието на хуманоидните роботи. Екипът създаде иновативна система за управление, която позволява на машините да преминават през сложни препятствия и да изкачват стълби с 92,5% ефективност в симулационна среда.
Технологията, приложена успешно при робота G1 на компанията Unitree, се нарича Attention-based Contact Planning (ACP). Нейната основна сила се крие в използването на изкуствен интелект, който позволява на робота динамично да преценява къде да постави своите крайници – ръце, крака, колене, лакти и дори таз – за да запази стабилност.
За разлика от досегашните методи, които разчитаха на предварително програмирани движения, новата система позволява на робота в реално време да адаптира своите опорни точки спрямо конкретната среда и поставената пред него цел. Това прави хуманоидните роботи много по-гъвкави и способни да се справят с предизвикателствата на реалния свят.
Източник: it.dir.bg